一、概述
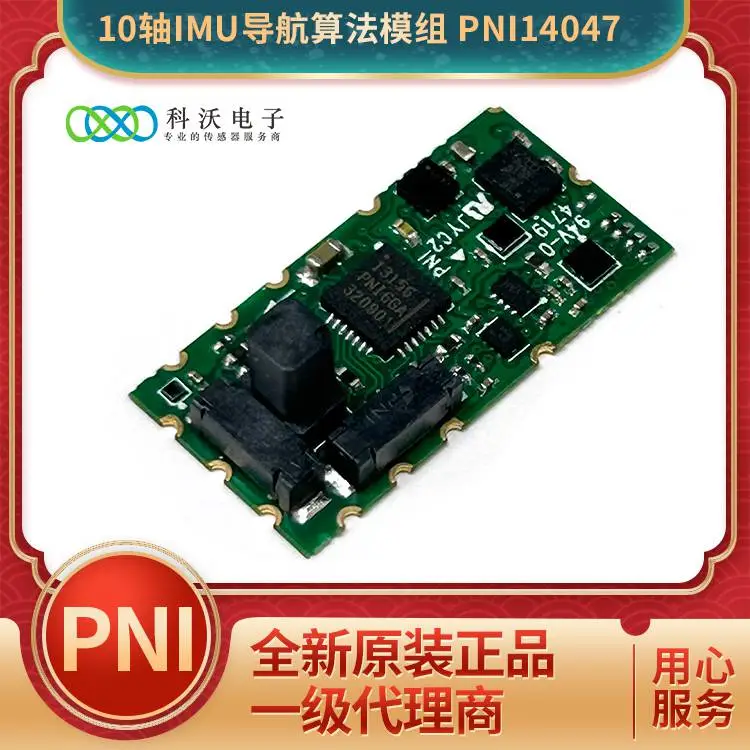
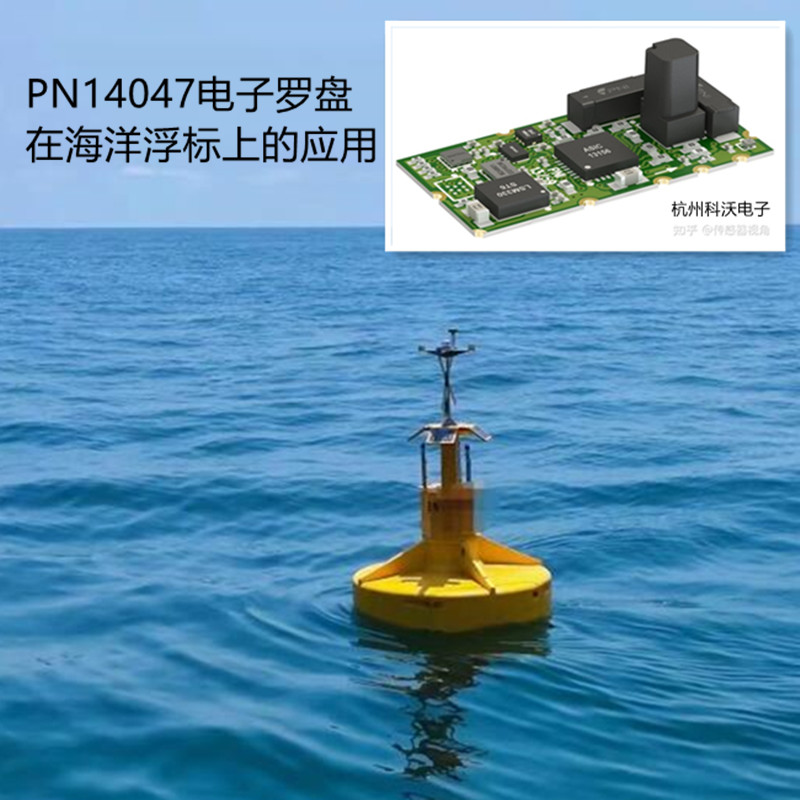
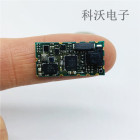
PN14047是PNI推出的M&M Amber十轴高精度姿态航向测量模块,内置SENtral-A2运动协处理器、RM3100高精度磁力计、三轴加速度计、三轴陀螺仪及气压高度计,集成硬件级传感器融合算法,无需主控设备复杂运算,可独立输出稳定的航向、俯仰、横滚、气压高度等核心数据。本方案针对海洋浮标长期海上漂浮、海浪颠簸、磁场干扰、低功耗续航、无人值守作业的核心工况,将PN14047模块应用于浮标姿态监测、航向校准、晃动补偿、状态预警及辅助定位,解决传统浮标姿态数据漂移、抗干扰差、功耗高、开发难度大的痛点,适配近海监测、水文观测、海洋生态预警、海上作业警示等各类海洋浮标场景,提升浮标数据采集精度与作业稳定性。
二、PN14047模块核心适配优势(针对海洋浮标)
结合海洋浮标作业环境,模块核心性能可精准匹配场景需求,核心参数与适配价值如下:
高精度姿态测量,适配海浪晃动工况:航向精度2°RMS,俯仰/横滚精度1°RMS,分辨率可达0.01°,可精准捕捉浮标微小晃动、倾斜偏移;陀螺仪量程2000dps、零点漂移<2°/min,有效抑制海浪持续颠簸带来的数据漂移,保障动态姿态数据稳定输出。
强抗磁场干扰,适配海上复杂电磁环境:搭载RM3100低噪声磁感应磁力计,量程800μT、灵敏度13nT,支持软硬铁磁场自动校准与8字校准,可自动补偿浮标金属壳体、太阳能支架、海上船舶设备带来的磁场干扰,解决传统电子罗盘海上数据偏差问题。
超低功耗微型化,适配浮标电池供电:模块尺寸仅22×11×6.96mm,体积紧凑,适配浮标狭小密封舱安装;工作电压2.9-3.3V,I2C模式典型功耗8.55mA、UART模式9.5mA,低功耗特性***匹配浮标太阳能+蓄电池长期续航需求,降低整机能耗。
硬件算法集成,降低设备开发难度:本地完成多传感器数据融合、姿态解算,无需浮标主控MCU进行复杂算法运算,仅需读取标准化数据,大幅简化浮标程序开发,提升设备稳定性。
宽温高可靠性,适配海洋恶劣气候:工作温度-40℃~+85℃,可耐受海上高温暴晒、低温寒潮、盐雾潮湿环境,满足浮标全年无人值守连续作业要求。
多数据输出,支撑多维状态监测:可输出航向、俯仰、横滚、四元数、旋转矩阵、气压高度及原始传感器数据,既能满足姿态监测需求,又可辅助判断浮标吃水深度、姿态异常、偏移倾斜等状态。
三、整体系统架构设计
本方案采用“感知层-处理层-传输层-平台层”四层架构,以PN14047为核心姿态感知单元,联动浮标传感器、主控、通信模块,实现姿态数据采集、补偿、上传、预警全流程闭环。
1. 感知层:核心感知单元
核心部署PN14047十轴姿态模块,负责实时采集浮标三维姿态、航向、角速度、加速度、气压高度数据;搭配浮标原有水文、水质、气象传感器(水温、盐度、浊度、波高、风速等),完成海洋环境数据与设备状态数据同步采集。
2. 处理层:数据解析与补偿
浮标主控单元通过I2C/TTL-UART接口与PN14047模块通信,读取标准化姿态数据;依托模块内置融合算法,自动完成磁场干扰补偿、晃动滤波、姿态校准,同时结合姿态数据对水文监测数据进行动态补偿(如浮标倾斜时的水质传感器采样偏差修正),保障环境数据精准度。
3. 传输层:数据远程回传
处理后的姿态状态数据、环境监测数据,通过浮标北斗短报文、4G/5G、LoRa等通信链路上传至岸基监控平台;针对无公网远海区域,优先采用北斗卫星通信,实现全海域数据稳定传输。
4. 平台层:数据应用与预警
岸基平台实时解析浮标姿态数据,实现姿态可视化监测、异常状态预警、数据存储分析,可联动海洋预警系统,针对浮标倾斜超标、姿态偏移、设备异常等情况自动报警。
四、硬件安装与接线方案
1. 安装布局要求
将PN14047模块固定于浮标密封电控舱中心位置,远离金属配重块、太阳能控制器、电机、线缆等强磁场、大电流设备,最小间距不小于5cm,减少电磁干扰。
模块安装平面与浮标基准水平面平行,航向基准与浮标标识航向一致,固定牢固,避免海浪冲击导致模块松动、振动影响测量精度。
电控舱做好防水、防潮、防盐雾处理,模块搭配绝缘防护封装,适配海洋高腐蚀环境。
2. 接线与供电设计
供电:采用3.3V稳压供电,搭配低纹波电源模块,避免电压波动影响传感器精度,适配浮标太阳能储能供电系统,具备过压、欠压保护。
通信:优先选用I2C接口(***功耗),适合长期值守监测;需要高速数据输出时选用TTL-UART接口,默认输出频率陀螺仪/加速度计400Hz、磁力计125Hz,满足动态监测需求。
接线采用屏蔽线缆,减少海上电磁信号干扰,接口做防水密封处理,防止海水、潮气侵入。
五、核心功能实现
1. 实时姿态精准监测
PN14047模块持续采集浮标俯仰(±90°)、横滚(±180°)、航向数据,实时反馈浮标在海浪作用下的倾斜角度、偏转状态,替代传统单一倾角传感器,实现全方位姿态感知,数据更新频***,可精准捕捉短时浪涌导致的姿态变化。
2. 监测数据动态补偿
海洋浮标受海浪影响长期处于晃动状态,水质、波浪、海流传感器采样易产生偏差。系统通过PN14047实时姿态数据,对环境监测数据进行算法补偿修正,消除浮标倾斜、偏转带来的采样误差,大幅提升海洋环境监测数据的准确性与有效性。
3. 浮标异常状态预警
基于模块输出的姿态数据,设置阈值预警机制:当浮标俯仰/横滚角度超出预设安全范围、航向持续偏移、姿态数据异常漂移时,系统自动判定浮标出现倾斜过载、移位、设备故障、系泊松动等问题,即时上传报警信息,提醒运维人员及时处置,避免浮标失效、监测中断。
4. 辅助定位与轨迹校正
在GNSS信号弱、短暂失锁的海域,依托PN14047惯性测量数据,为浮标提供临时姿态与位置参考,辅助校正GPS/北斗定位轨迹,减少定位漂移,保障浮标位置监测连续性;同时通过气压高度数据辅助判断浮标吃水深度变化,监测海域水位、潮汐动态。
5. 低功耗值守运行
模块全程低功耗运行,配合浮标主控休眠唤醒机制,可实现定时采样、间歇传输,进一步降低整机功耗,适配浮标无外接电源、长期海上无人值守作业模式,延长设备运维周期。
六、校准与维护方案
1. 出厂及布放前校准
设备出厂前完成基础水平校准、磁场校准;浮标海上布放前,在无风无浪、远离金属磁场干扰的开阔海域,完成8字动态校准,自动补偿浮标壳体、支架带来的软硬铁磁场误差,确保初始姿态、航向数据精准。
2. 海上自动校准
依托PN14047内置自适应校准算法,作业过程中可实时动态补偿环境磁场变化、设备老化带来的数据漂移,无需人工频繁校准,适配长期无人值守场景。
3. 定期运维校准
每3-6个月远程调取数据进行精度校验,若出现数据偏差,可远程触发校准指令或近海回收后重新校准;同时检查模块安装固定状态、线路防水性能,清理盐雾、海洋附着物干扰。
七、典型应用场景适配
1. 海洋环境监测浮标
应用于近海、河口、养殖区水质监测浮标,通过姿态补偿修正水温、盐度、浊度、叶绿素等监测数据,精准预警赤潮、水体缺氧、陆源污染等生态风险,支撑海洋生态管控。
2. 水文气象观测浮标
用于海浪、海流、潮汐、海上气象监测浮标,实时监测浮标姿态变化,修正波高、波周期、风速风向等水文气象数据,提升海洋水文观测精度,为海洋气象预报、海域工程建设提供数据支撑。
3. 海上作业警示浮标
适配海上油气开发、航道施工、养殖区警示浮标,实时监测浮标是否倾斜、移位、倒伏,及时发现设备失效问题,保障海上作业安全与航道通行秩序。
4. 远海无人值守浮标
依托模块低功耗、高稳定性、抗干扰特性,适配远海无公网、环境恶劣的作业场景,实现长期无人值守姿态与环境数据监测,弥补远海海洋监测数据空白。